配置幾何
標籤會等其他內容全都畫完後再配置,並採用以像素為單位、\(y\) 向上遞增的顯示座標。mosaickit.layout 套件收錄配置所需的幾何功能;它不匯入任何繪製器,因此可單獨測試及重複使用。本章的函式位於 mosaickit.layout.geometry;Rect 與 polylabel 也會從 mosaickit.layout 匯出。點是數對 (x, y),線段由一對點組成,多邊形則是一串首尾相連的點。
矩形
Rect(
    x0,
    y0,
    x1,
    y1
)
閉合的軸對齊矩形 \([x_0, x_1] \times [y_0, y_1]\)。Rect.centered(center, width, height) 以指定點為中心建立矩形。它提供 width、height、center、inflate(pad)、corners()(從 \((x_0, y_0)\) 開始逆時針排列)、edges()、contains(point)(包含邊界)、within(other)、intersects(other)(相切也算)與 nearest_point(point)。
引理 · 矩形上的最近點
對矩形 \(R\) 與點 \(p\),nearest_point 回傳的點
是 \(R\) 上離 \(p\) 最近的唯一點。
引線標註的引線會終止於這一點,因此標籤位置一旦確定,引線便是最短的。
方向與線段
定義 · 方向
對平面上的點 \(a, b, c\),
即 \(b - a\) 與 \(c - a\) 的外積。
引理 · 方向測試
當 \(c\) 位於從 \(a\) 指向 \(b\) 的有向直線左側(\(a \to b \to c\) 為逆時針轉向)時,\(\text{orient}(a, b, c)\) 為正;位於右側時為負;\(a\)、\(b\)、\(c\) 共線時為零。它在循環置換下不變,交換兩個引數時變號。
segments_intersect(
    a,
    b,
    c,
    d
) -> bool
判斷閉線段 \([a, b]\) 與 \([c, d]\) 是否有共同點。令 \(d_1 = \text{orient}(c, d, a)\)、\(d_2 = \text{orient}(c, d, b)\)、\(d_3 = \text{orient}(a, b, c)\)、\(d_4 = \text{orient}(a, b, d)\);若 \(d_1 d_2 < 0\) 且 \(d_3 d_4 < 0\),或某個 \(d_i\) 為零且其對應點落在另一線段的外接矩形(包住該線段的最小軸對齊矩形)內,便判定兩者相交 Cormen (2009)。
定理 · 線段相交
在精確算術下,segments_intersect(a, b, c, d) 為真若且唯若 \([a, b] \cap [c, d] \ne \emptyset\)。
rect_hits_segment(
    rect,
    a,
    b
) -> bool
線段是否碰到矩形:有端點在矩形內,或線段與矩形四邊之一相交。
引理 · 線段與矩形
rect_hits_segment(R, a, b) 為真若且唯若 \([a, b] \cap R \ne \emptyset\)。
多邊形
定義 · 簡單多邊形
若多邊形 \(P = (p_0, \ldots, p_{m-1})\)(\(m \ge 3\))的各邊 \([p_i, p_{i+1}]\)(指標取模 \(m\))只會在相鄰邊的共同端點相交,且所有頂點不全共線,便稱 \(P\) 為簡單多邊形。其邊界 \(\partial P\) 是所有邊的聯集。依 Jordan 曲線定理,\(\partial P\) 的補集恰有一個有界連通分量,也就是內部 \(\text{int} P\),以及一個無界分量,也就是外部。記 \(\overline{P} = \text{int} P \cup \partial P\)。
polygon_edges(polygon) -> tuple[Segment, ...]
distance_to_boundary(point, polygon) -> float
前者回傳多邊形的所有邊(包括最後一點到第一點),後者計算指定點到最近邊的歐氏距離。計算每條邊的距離時,會先將點投影到該邊所在的直線,再把參數限制在 \([0, 1]\)。
引理 · 到線段的距離
設 \(a \ne b\),令
則 \(a + t^* (b - a)\) 是 \([a, b]\) 上離 \(p\) 最近的點。
point_in_polygon(point, polygon) -> bool奇偶規則:從該點向右作水平射線,計算它穿過的邊數。當一條邊恰有一個端點嚴格位於射線所在直線上方,且交點在該點右側時,該邊計入 Haines (1994)。
命題 · 奇偶規則
設 \(P\) 為簡單多邊形且 \(p \notin \partial P\)。則 point_in_polygon(p, P) 為真若且唯若 \(p \in \text{int} P\)。
rect_inside_polygon(rect, polygon) -> bool
rect_overlaps_polygon(rect, polygon) -> bool
判定在內部時,四個角都必須通過奇偶測試,而且多邊形的任何一條邊都不能碰到矩形。判定重疊時,只要有一個角通過測試,或有一條邊碰到矩形即可(這也涵蓋多邊形完全位於矩形內的情形)。
定理 · 多邊形內的矩形
設 \(P\) 為簡單多邊形、\(R\) 為矩形。則 rect_inside_polygon(R, P) 為真若且唯若 \(R \subset \text{int} P\)。
推論 · 與多邊形重疊的矩形
設 \(P\) 為簡單多邊形、\(R\) 為矩形。則 rect_overlaps_polygon(R, P) 為真若且唯若 \(R \cap \overline{P} \ne \emptyset\)。
ray_exit(
    origin,
    direction,
    polygon
) -> float
回傳射線 \(o + t r\) 與不平行於它的邊相交時,所有 \(t \ge 0\) 中的最大值;若沒有這樣的邊,則回傳 \(0\)。引線標註會將這個位置,也就是射線離開區域之處,當成搜尋起點。
命題 · 永久離開多邊形
設 \(P\) 為簡單多邊形、\(r \ne 0\),且 \(T =\) ray_exit(o, r, P)。則對每個 \(t > T\),\(o + t r \notin \overline{P}\)。
區域的視覺中心
區域的形心,也就是將區域視為均勻薄片時的質心,可能落在區域外(參見極點、最大圓盤與形心。)。標籤應放在區域最深處,也就是離邊界最遠的點。
定義 · 有號距離與不可及極點
對簡單多邊形 \(P\),有號距離定義為:當 \(p \in \overline{P}\) 時 \(f(p) = d(p, \partial P)\),否則 \(f(p) = -d(p, \partial P)\)。\(P\) 的不可及極點是 \(f\) 取得最大值 \(f^*\) 之處;\(f^*\) 即 \(P\) 內最大圓盤的半徑。
引理 · 有號距離為 1-Lipschitz
對所有點 \(p, q\),\(|f(p) - f(q)| \le |p - q|\)。
polylabel(polygon, precision=1.0) -> Point在正方形格子上執行最佳優先搜尋 Agafonkin (2016)。首先用邊長等於外接矩形短邊的正方形覆蓋該矩形。中心為 \(c\)、半邊長為 \(h\) 的格子,其上界為 \(f(c) + h \sqrt{2}\);格子會放入優先佇列,並優先取出上界最大者。程序會記錄目前最佳的中心,初始值為外接矩形的中心。若取出格子的上界比目前最佳值高出 precision 以上,便將它分成四格,否則捨棄。若多邊形的外接矩形寬或高為零,則回傳其第一個頂點。
定理 · 不可及極點
設 \(P\) 為簡單多邊形,外接矩形的寬與高皆為正,並設精度 \(\epsilon > 0\)。則 polylabel 必定結束,且回傳的點 \(q\) 滿足 \(f(q) \ge f^* - \epsilon\)。特別地,當 \(f^* > \epsilon\) 時,\(q\) 位於 \(\text{int} P\)。
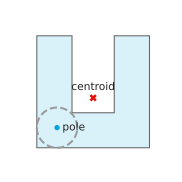
三角形的極點就是內心,也就是三條角平分線的交點。配置時會以預設的一像素精度呼叫 polylabel,這比任何文字的擺放精度都更細。
大括號外形
brace_outline(
    start,
    end,
    *,
    base,
    depth,
    direction,
    axis="y",
    samples=12
)
建立覆蓋 start..end 的大括號,以 Brace(points, tip) 表示。兩端位於直線 base(固定的橫向座標),尖端位於跨距中點,並在 direction(\(\pm 1\))一側距 base 為 depth。軸為 "y" 時,各點表示為(橫向, 縱向);軸為 "x" 時,則表示為(縱向, 橫向)。每段四分之一圓弧會以 samples 段取樣。若跨距為空、深度不是正數,或方向與軸使用其他值,便會引發 ValueError。
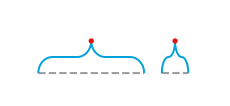
外形會先在局部座標中建構,其中 \(u\) 是橫向,\(v\) 是沿軸方向。四段半徑為 \(r = \min(\text{depth}/2, (\text{end} - \text{start})/4)\) 的四分之一圓弧以兩段直線相連,再沿橫向拉伸 \(\text{depth} / 2r\) 倍。因此,跨距較短時圓弧也會較小,但尖端仍能達到完整深度(參見大括號外形;右側跨距小於 \(2 \delta\)。)。
命題 · 大括號的形狀
設 \(\ell < h\) 為跨距兩端、\(m = (\ell + h) / 2\) 為中點、\(\delta\) 為深度。在局部座標中、取樣之前,外形是從 \((0, \ell)\) 經尖端 \((\delta, m)\) 到 \((0, h)\) 的曲線,且 (i) 位於帶狀區 \(0 \le u \le \delta\) 內;(ii) 在 \(v |\to \ell + h - v\) 下對稱;(iii) 除尖端外處處切線連續,尖端處曲線折返(尖點)。