布局几何
标签会等其他内容全部绘制完毕后再放置,并采用以像素为单位、\(y\) 向上递增的显示坐标。mosaickit.layout 软件包收录布局所需的几何功能;它不导入任何渲染器,因此可单独测试及重复使用。本章的函数位于 mosaickit.layout.geometry;Rect 与 polylabel 也会从 mosaickit.layout 导出。点是数对 (x, y),线段由一对点组成,多边形则是一串首尾相连的点。
矩形
Rect(
    x0,
    y0,
    x1,
    y1
)
闭合的轴对齐矩形 \([x_0, x_1] \times [y_0, y_1]\)。Rect.centered(center, width, height) 以指定点为中心创建矩形。它提供 width、height、center、inflate(pad)、corners()(从 \((x_0, y_0)\) 开始逆时针排列)、edges()、contains(point)(包含边界)、within(other)、intersects(other)(相切也算)与 nearest_point(point)。
引理 · 矩形上的最近点
对矩形 \(R\) 与点 \(p\),nearest_point 返回的点
是 \(R\) 上离 \(p\) 最近的唯一点。
引线标注的引线会终止于这一点,因此标签位置一旦确定,引线便是最短的。
方向与线段
定义 · 方向
对平面上的点 \(a, b, c\),
即 \(b - a\) 与 \(c - a\) 的外积。
引理 · 方向测试
当 \(c\) 位于从 \(a\) 指向 \(b\) 的有向直线左侧(\(a \to b \to c\) 为逆时针转向)时,\(\text{orient}(a, b, c)\) 为正;位于右侧时为负;\(a\)、\(b\)、\(c\) 共线时为零。它在循环置换下不变,交换两个参数时变号。
segments_intersect(
    a,
    b,
    c,
    d
) -> bool
判断闭线段 \([a, b]\) 与 \([c, d]\) 是否有共同点。令 \(d_1 = \text{orient}(c, d, a)\)、\(d_2 = \text{orient}(c, d, b)\)、\(d_3 = \text{orient}(a, b, c)\)、\(d_4 = \text{orient}(a, b, d)\);如果 \(d_1 d_2 < 0\) 且 \(d_3 d_4 < 0\),或某个 \(d_i\) 为零且其对应点落在另一线段的外接矩形(包住该线段的最小轴对齐矩形)内,便判定两者相交 Cormen (2009)。
定理 · 线段相交
在精确算术下,segments_intersect(a, b, c, d) 为真当且仅当 \([a, b] \cap [c, d] \ne \emptyset\)。
rect_hits_segment(
    rect,
    a,
    b
) -> bool
线段是否碰到矩形:有端点在矩形内,或线段与矩形四边之一相交。
引理 · 线段与矩形
rect_hits_segment(R, a, b) 为真当且仅当 \([a, b] \cap R \ne \emptyset\)。
多边形
定义 · 简单多边形
若多边形 \(P = (p_0, \ldots, p_{m-1})\)(\(m \ge 3\))的边 \([p_i, p_{i+1}]\)(下标取模 \(m\))只在相邻边的共同端点相交,且顶点不全共线,则称 \(P\) 为简单多边形。其边界 \(\partial P\) 是各边的联集;由 Jordan 曲线定理,\(\partial P\) 的补集恰有一个有界连通分量,即内部 \(\text{int} P\),以及一个无界分量,即外部。记 \(\overline{P} = \text{int} P \cup \partial P\)。
polygon_edges(polygon) -> tuple[Segment, ...]
distance_to_boundary(point, polygon) -> float
前者返回多边形的所有边(包括最后一点到第一点),后者计算指定点到最近边的欧氏距离。计算每条边的距离时,会先将点投影到该边所在的直线,再把参数限制在 \([0, 1]\)。
引理 · 到线段的距离
设 \(a \ne b\),令
则 \(a + t^* (b - a)\) 是 \([a, b]\) 上离 \(p\) 最近的点。
point_in_polygon(point, polygon) -> bool奇偶规则:从该点向右作水平射线,计算它穿过的边数。当一条边恰有一个端点严格位于射线所在直线上方,且交点在该点右侧时,该边计入 Haines (1994)。
命题 · 奇偶规则
设 \(P\) 为简单多边形且 \(p \notin \partial P\)。则 point_in_polygon(p, P) 为真当且仅当 \(p \in \text{int} P\)。
rect_inside_polygon(rect, polygon) -> bool
rect_overlaps_polygon(rect, polygon) -> bool
在内部:四个角都通过奇偶测试,且多边形没有任何边碰到矩形。重叠:有一个角通过测试,或有一条边碰到矩形(这也涵盖多边形整个位于矩形内的情形)。
定理 · 多边形内的矩形
设 \(P\) 为简单多边形、\(R\) 为矩形。则 rect_inside_polygon(R, P) 为真当且仅当 \(R \subset \text{int} P\)。
推论 · 与多边形重叠的矩形
设 \(P\) 为简单多边形、\(R\) 为矩形。则 rect_overlaps_polygon(R, P) 为真当且仅当 \(R \cap \overline{P} \ne \emptyset\)。
ray_exit(
    origin,
    direction,
    polygon
) -> float
射线 \(o + t r\) 与不平行于它的边相交处的最大 \(t \ge 0\);没有这样的边时为 \(0\)。引线标注以它作为搜索起点,也就是射线离开区域之处。
命题 · 永久离开多边形
设 \(P\) 为简单多边形、\(r \ne 0\),且 \(T =\) ray_exit(o, r, P)。则对每个 \(t > T\),\(o + t r \notin \overline{P}\)。
区域的视觉中心
区域的形心,也就是将区域视为均匀薄片时的质心,可能落在区域外(参见极点、最大圆盘与形心。)。标签应放在区域最深处,也就是离边界最远的点。
定义 · 有符号距离与不可及极点
对简单多边形 \(P\),有符号距离定义为:当 \(p \in \overline{P}\) 时 \(f(p) = d(p, \partial P)\),否则 \(f(p) = -d(p, \partial P)\)。\(P\) 的不可及极点是 \(f\) 获取最大值 \(f^*\) 之处;\(f^*\) 即 \(P\) 内最大圆盘的半径。
引理 · 有符号距离为 1-Lipschitz
对所有点 \(p, q\),\(|f(p) - f(q)| \le |p - q|\)。
polylabel(polygon, precision=1.0) -> Point在正方形单元上的最佳优先搜索 Agafonkin (2016)。外接矩形先以边长等于其短边的正方形覆盖。中心为 \(c\)、半边长为 \(h\) 的单元得到上界 \(f(c) + h \sqrt{2}\),放入优先队列,上界最大者先取出。程序记住目前最佳的中心,起始值为外接矩形的中心;取出的单元若上界比最佳值多出 precision 以上,就分成四格,否则舍弃。外接矩形宽或高为零的多边形返回其第一个顶点。
定理 · 不可及极点
设 \(P\) 为简单多边形,外接矩形的宽与高皆为正,并设精度 \(\epsilon > 0\)。则 polylabel 必定结束,且返回的点 \(q\) 满足 \(f(q) \ge f^* - \epsilon\)。特别地,当 \(f^* > \epsilon\) 时,\(q\) 位于 \(\text{int} P\)。
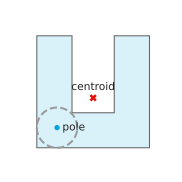
三角形的极点就是内心,也就是三条角平分线的交点。布局时会以默认的一像素精度调用 polylabel,这比任何文字的放置精度都更细。
大括号外形
brace_outline(
    start,
    end,
    *,
    base,
    depth,
    direction,
    axis="y",
    samples=12
)
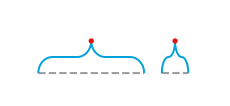
覆盖 start..end 的大括号,以 Brace(points, tip) 表示。两端位于直线 base(固定的横向坐标),尖端位于跨距中点,在 direction(\(\pm 1\))一侧距 base 为 depth。轴为 "y" 时各点为(横向, 纵向);为 "x" 时为(纵向, 横向)。每段四分之一圆弧以 samples 段采样。空跨距、非正的深度,或其他方向与轴,引发 ValueError。
外形先在局部坐标中构造,\(u\) 为横向、\(v\) 为沿轴方向:四段半径 \(r = \min(\text{depth}/2, (\text{end} - \text{start})/4)\) 的四分之一圆,以两段直线相连,再沿横向拉伸 \(\text{depth} / 2r\) 倍。因此短跨距的圆弧较小,但尖端仍达到完整深度(参见大括号外形;右侧跨距小于 \(2 \delta\)。)。
命题 · 大括号的形状
设 \(\ell < h\) 为跨距两端、\(m = (\ell + h) / 2\) 为中点、\(\delta\) 为深度。在局部坐标中、采样之前,外形是从 \((0, \ell)\) 经尖端 \((\delta, m)\) 到 \((0, h)\) 的曲线,且 (i) 位于带状区 \(0 \le u \le \delta\) 内;(ii) 在 \(v |\to \ell + h - v\) 下对称;(iii) 除尖端外处处切线连续,尖端处曲线折返(尖点)。