拟合
拟合把平滑函数或一串采样点转为 PiecewiseBezier,并逐段量测、回报误差,单位与曲线坐标相同。相关函数位于 bezierkit.fitting。
自适应 Hermite 拟合
参数曲线 \(C : [t_0, t_1] \to \mathbb{R}^d\) 在区间 \([a, b]\) 上的拟合,是逐一坐标取三次 Hermite 插值多项式的三次 Hermite 插值多项式(详见Hermite 插值)。套件在 \(q\) 个等距的量测参数 \(\tau_j = a + j (b - a) / (q - 1)\)(\(j = 0, \ldots, q - 1\),\(q\) 为 error_samples)上量测误差:
此实测误差是本套件的约定,绝不大于线段真实的最大误差。
fit_parametric(
    function,
    derivative,
    *,
    t0,
    t1,
    tolerance,
    max_depth=20,
    max_segments=4096,
    error_samples=9
)容许误差,单位同坐标;必须为正。
起始区间最多可对半的次数。
结果最多的线段数。
每段的量测参数个数,至少 3。
在 \([t_0, t_1]\) 上拟合参数曲线 \(C(t)\);function 回传 Point,derivative 回传 Vector。算法为递归二分:
- 以目前区间两端的 \(C\) 与 \(C'\) 创建 Hermite 线段(详见Hermite 插值)。
- 量测误差 \(e\)。
- \(e\) 不超过
tolerance时保留此线段,并将 \(e\) 记为其fit_error;否则将区间对半,两半各自拟合。
因此每个保留的线段在量测参数上都符合容许误差。若区间到了 max_depth 仍不合格,或保留它会超过 max_segments,就抛出 ToleranceNotMet,而不回传品质较差的路径。
fit_graph(
    function,
    derivative,
    *,
    x0,
    x1,
    tolerance,
    ...
)
拟合图形 \(y = f(x)\),\(x \in [x_0, x_1]\):即以 \(C(x) = (x, f(x))\)、\(C'(x) = (1, f'(x))\) 调用 fit_parametric,选项相同,误差为 \((x, y)\) 平面上的欧氏距离。
from bezierkit.fitting import fit_graph

path = fit_graph(
    lambda x: 4 / x**2,
    lambda x: -8 / x**3,
    x0=0.8,
    x1=3,
    tolerance=1e-3,
)
# 10
print(len(path.segments))
# 0.000676
print(max(s.fit_error for s in path))
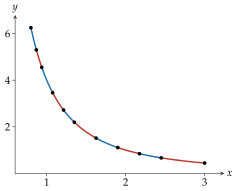
曲线弯曲剧烈处线段较短,接近直线处线段较长(参见\(4 / x^2\) 的自适应拟合。,相邻线段以不同颜色区分)。Hermite 误差界限可预估二分需要的深度:
推论 · 自适应拟合的深度
设 \(C\) 的每个坐标在 \([t_0, t_1]\) 上四阶连续可微且 \(|C_k^{(4)}| \le M\),令 \(L = |t_1 - t_0|\),\(d\) 为维度,\(\epsilon > 0\) 为容许误差。令
\(M = 0\) 时 \(k^* = 0\)。深度 \(k \ge k^*\) 的每个区间都能通过误差检查。因此若 max_depth \(\ge k^*\) 且 max_segments \(\ge 2^{k^*}\),fit_parametric 不会抛出 ToleranceNotMet,也不会产生深度大于 \(k^*\) 的区间。
实测误差是线段真实最大误差的下界,因为只在量测参数上检查。若曲线可能在量测点之间起伏,请增加 error_samples。
折线简化
定义 · 点到线段的距离
对 \(x, a, b \in \mathbb{R}^d\),\(x\) 到线段 \([a, b]\) 的距离为
以递归分割简化折线,就是 Ramer–Douglas–Peucker 算法 Ramer (1972)Douglas (1973)。fit_polyline 全程使用点到线段的距离的距离。
fit_polyline(
    points,
    *,
    tolerance,
    closed=False,
    duplicate_tolerance=1e-12,
    preserve_corners=True,
    corner_angle=pi/4
)把采样点简化为由直线弦组成的路径,每条弦以精确的三次曲线表示(详见直线与二次曲线的三次表示)。步骤如下:
- 删除与前一点距离在
duplicate_tolerance以内的点。封闭折线另外删除结尾重复的起点,并旋转为从字典序最小的点开始,使结果与采样起点无关。 - 保留两端点;激活
preserve_corners时,另保留方向转折至少corner_angle弧度的顶点。 - 在相邻的保留顶点之间套用递归步骤:若离弦最远的顶点距离不超过
tolerance,以弦取代整段;否则保留该顶点,两侧递归处理。
每条弦的 fit_error 是被它取代的顶点到弦的最大距离(参见以容许误差 \(0.08\) 简化 41 个噪声样本。)。
递归最多有与顶点数相同的层数,每层对每个顶点至多扫描一次,因此最坏情况下与顶点数成平方关系。Hershberger (1994) 给出此算法的 \(O(n \log n)\) 实作。
命题 · 折线容许误差
设 \(v_0, \ldots, v_N\) 为通过步骤 1 的顶点(封闭折线有 \(v_N = v_0\)),\(0 = a_0 < \ldots < a_m = N\) 为输出保留的顶点指针,\(\epsilon\) 为 tolerance。对每个 \(j\) 与每个满足 \(a_j \le i \le a_{j+1}\) 的 \(i\),
特别地,每个输出线段的 fit_error 都不超过 \(\epsilon\)。
推论 · 与折线的偏差
沿用折线容许误差的记号:
+ 折线 \(v_0 v_1 \ldots v_N\) 上的每个点,都与输出的某条弦 \([v_{a_j}, v_{a_{j+1}}]\) 相距不超过 \(\epsilon\)。
+ 每个输入点与某条弦相距不超过 \(\epsilon + \delta\),其中 \(\delta\) 为 duplicate_tolerance;通过步骤 1 的点相距不超过 \(\epsilon\)。
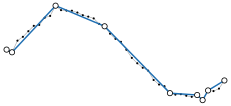
maximum_polyline_deviation(points, path)各点到路径中最近之弦 \(P_0 P_3\) 的最大距离:可用来检查折线容许误差与与折线的偏差,也涵盖步骤 1 删除的点。
如同所有只看得到样本的方法,fit_polyline 限制的是与样本的偏差,而非与样本之间未知连续曲线的偏差;需要更贴近时请加密采样。